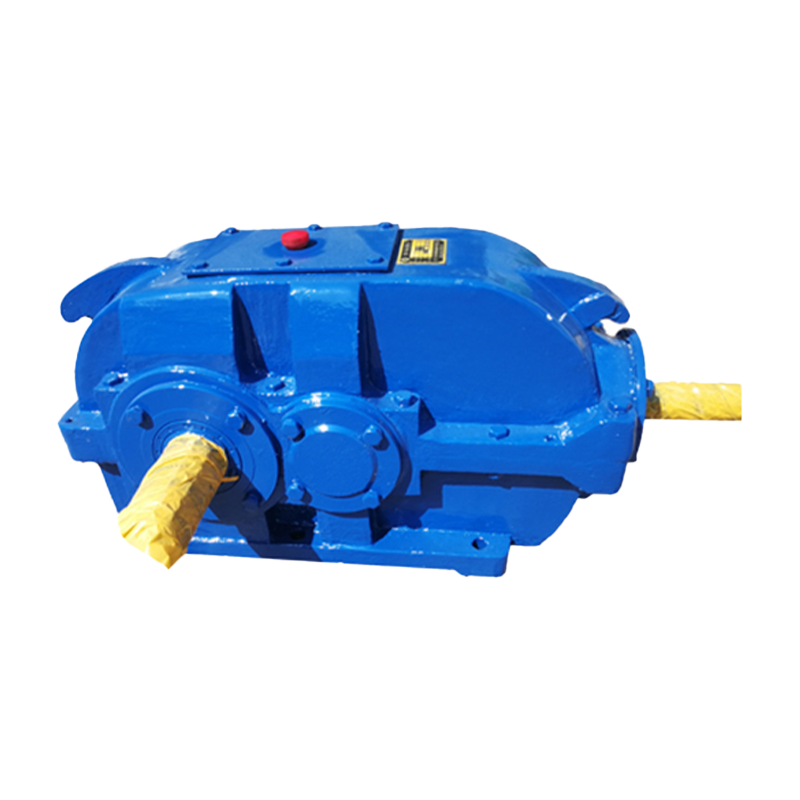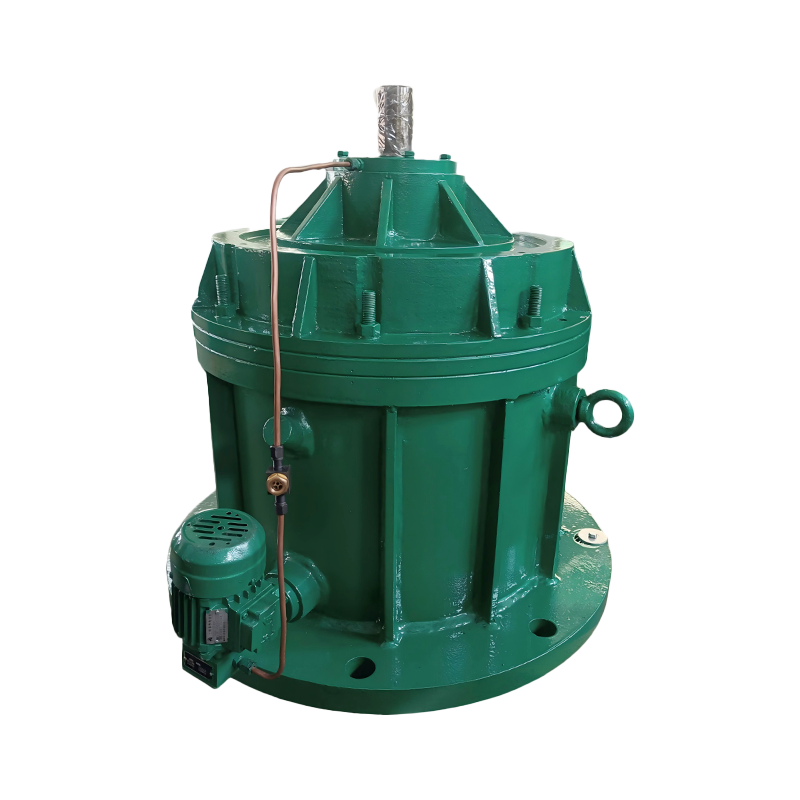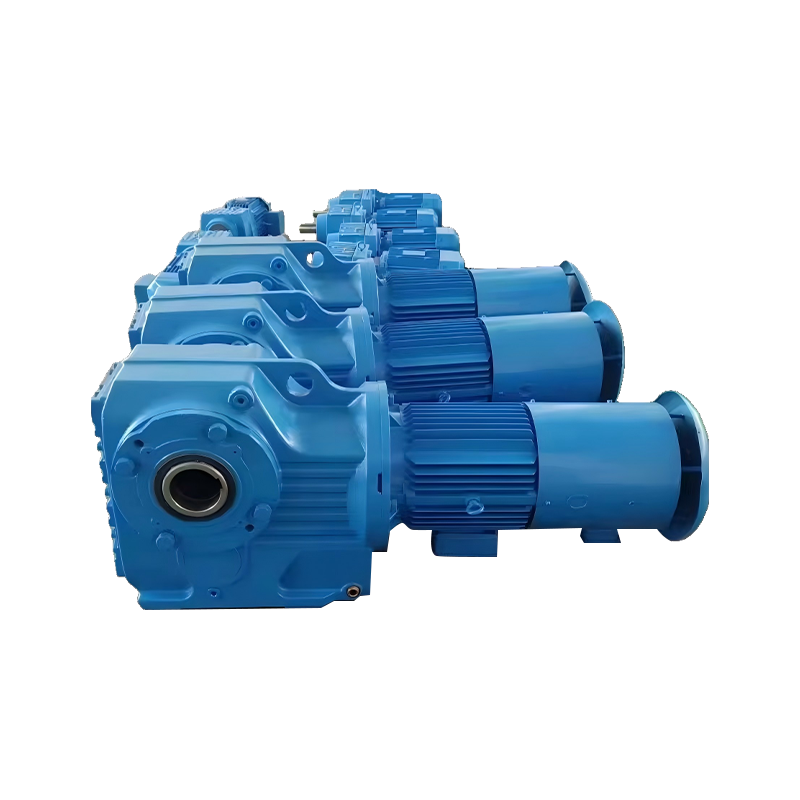
A reduktor planetarny — zwany także reduktorem obiegowym — to kompaktowe, wysokowydajne mechaniczne urządzenie przekładniowe, które wykorzystuje układ przekładni słonecznej, przekładni obiegowych, koła koronowego i wspornika w celu zmniejszenia prędkości obrotowej i zwielokrotnienia momentu obrotowego. Jest szeroko stosowany w robotyce, automatyce przemysłowej, turbinach wiatrowych, pojazdach elektrycznych i maszynach precyzyjnych, gdzie niezbędna jest wysoka gęstość momentu obrotowego i niski luz.
Jak działa reduktor przekładni planetarnej?
Reduktor planetarny przenosi moc poprzez jednoczesne zazębienie wielu kół planetarnych wokół centralnego koła słonecznego, wszystkie zawarte w zewnętrznym kole koronowym. Ten jednoczesny podział obciążenia jest głównym powodem wyjątkowego stosłońceku momentu obrotowego do rozmiaru.
Cztery główne komponenty działają w następujący sposób:
- Sprzęt słoneczny: Znajduje się w centrum; odbiera sygnał wejściowy z wału silnika i napędza przekładnie planetarne.
- Przekładnie planetarne: Zwykle 3–5 biegów zamontowanych na wsporniku; obracają się wokół koła słonecznego i zazębiają się jednocześnie z kołem koronowym.
- Koło koronowe (pierścień): Zewnętrzne koło zębate z zębami wewnętrznymi, zwykle przymocowane do obudowy. Liczba zębów określa przełożenie skrzyni biegów.
- Nośnik planety: Zespół wału wyjściowego, który utrzymuje przekładnie planetarne. Gdy planety krążą wokół koła słonecznego, nośnik obraca się ze zmniejszoną prędkością.
Podstawowy wzór przełożenia dla konfiguracji stałego koła koronowego to:
Przełożenie skrzyni biegów (i) = 1 (Z pierścień /Z sun )
Na przykład, jeśli koło koronowe ma 72 zęby, a koło słoneczne 24 zęby, stosunek wynosi 1 (72/24) = 4:1. Oznacza to, że wał wyjściowy obraca się z jedną czwartą prędkości wejściowej i czterokrotnie większym momentem obrotowym (minus straty wydajności).
Kluczowe dane techniczne reduktorów planetarnych
Zrozumienie podstawowych parametrów pomaga inżynierom wybrać odpowiedni reduktor do ich zastosowania. Poniższa tabela podsumowuje typowe wzorce wydajności dla przekładni planetarnych klasy przemysłowej:
| Parametr | Pojedynczy etap | Dwa etapy | Trzy etapy |
|---|---|---|---|
| Zakres przełożeń | 3:1 – 10:1 | 9:1 – 100:1 | 27:1 – 1000:1 |
| Typowa wydajność | 96% – 99% | 92% – 97% | 88% – 94% |
| Luz (arcmin) | < 3 min łuku | < 5 min łuku | < 7 min łuku |
| Prędkość wejściowa (maks.) | Do 6000 obr./min | Do 5000 obr./min | Do 4000 obr./min |
| Gęstość mocy | Bardzo wysoki | Wysoka | Średnio-wysoki |
Tabela 1: Porównawcze specyfikacje techniczne przekładni planetarnych według liczby stopni. Dane zebrane z katalogów ISO 6336 i standardów branżowych.
Reduktor przekładni planetarnej a inne typy reduktorów
Przekładnia planetarna przewyższa większość konkurencyjnych konstrukcji pod względem gęstości momentu obrotowego i współosiowej zwartości, co czyni ją preferowanym wyborem w branżach o wysokiej wydajności. Oto bezpośrednie porównanie:
| Typ reduktora | Wydajność | Gęstość momentu obrotowego | Luz | Rozmiar / waga | Koszt | Najlepsze dla |
|---|---|---|---|---|---|---|
| Planetarny | 96–99% | Bardzo wysoki | Bardzo niski | Bardzo kompaktowy | Średnio-wysoki | Robotyka, EV, CNC |
| Ostroga / Spiralna | 95–98% | Średni | Średni | Większy ślad | Niski–Średni | Maszyny ogólne |
| Przekładnia robakowa | 50–90% | Średni | Niski–Średni | Kompaktowy (oś 90°) | Niski | Przenośniki, windy |
| Napęd harmoniczny | 80–90% | Wysoka | Blisko zera | Ultrakompaktowy | Bardzo wysoki | Lotnictwo, robotyka |
| Cykloidalny | 93–97% | Wysoka | Niski | Kompaktowy | Wysoka | Wysoka shock loads |
Tabela 2: Przegląd porównawczy popularnych typów reduktorów przemysłowych. Dane dotyczące wydajności opierają się na danych dotyczących wydajności jednostopniowej z IEEE Transactions on Industrial Electronics i arkuszach danych producentów.
Reduktor ślimakowy, pomimo niskiego kosztu, charakteryzuje się spadkiem wydajności sięgającym 50% przy wysokich przełożeniach, co jest krytyczną wadą w porównaniu ze stałą jednostopniową wydajnością przekładni planetarnej wynoszącą 96–99%. Według analizy branżowej przeprowadzonej w 2022 r. przez Mordor Intelligence, reduktory przekładni planetarnych stanowią około 38% światowego rynku przekładni precyzyjnych, do czego napędzany jest głównie rozwój robotów współpracujących i układów napędowych pojazdów elektrycznych.
Rodzaje przekładni planetarnych
Nie wszystkie reduktory przekładni planetarnych mają tę samą architekturę. Inżynierowie muszą wybrać odpowiedni wariant w oparciu o profil obciążenia, wymagania dotyczące przełożenia i środowisko.
1. Standardowy (rzędowy) reduktor planetarny
Wał wejściowy i wyjściowy mają tę samą oś obrotu. Ta konstrukcja współosiowa jest najczęstszą konfiguracją, zapewniając wyjściowy moment obrotowy w zakresie od 10 Nm do ponad 100 000 Nm, w zależności od rozmiaru. Jest to standardowy wybór do integracji silników serwo w maszynach CNC i zautomatyzowanych liniach montażowych.
2. Przekładnia planetarna kątowa
Zestaw przekładni stożkowej przekształca sygnał wejściowy na oś 90 stopni przed wejściem na stopień planetarny. Ta konfiguracja jest preferowana w systemach przenośników i maszynach pakujących, gdzie ograniczenia przestrzenne wymagają prostopadłego układu wałów. Wydajność jest zazwyczaj o 2–4% niższa w porównaniu z konstrukcjami inline ze względu na dodatkowy stopień ukosowania.
3. Przekładnia planetarna z wałem drążonym
Wał wyjściowy jest wydrążony, dzięki czemu kable, rury lub wał przelotowy mogą przechodzić bezpośrednio przez środek reduktora. Konstrukcja ta jest szeroko stosowana w stołach obrotowych, przegubach robotycznych i systemach indeksujących. Upraszcza konstrukcję maszyny, eliminując zewnętrzne prowadzenie kabli i zmniejszając ryzyko uszkodzenia kabla.
4. Precyzyjny (bezluzowy) reduktor planetarny
Precyzyjnie szlifowane śrubowe przekładnie planetarne i wstępnie obciążone łożyska osiągają luz poniżej 1 minuty łuku. Jednostki te charakteryzują się wyższą ceną — zazwyczaj 3–6 razy wyższą od standardowych modeli — ale są niezbędne w zastosowaniach takich jak obsługa płytek półprzewodnikowych, sprzęt do obrazowania medycznego i 5-osiowe centra obróbcze, gdzie tolerancje dokładności pozycjonowania są poniżej mikrona.
5. Wielostopniowy reduktor planetarny
Łącząc szeregowo dwa lub trzy stopnie planetarne, w jednej kompaktowej obudowie można uzyskać przełożenia 1000:1 lub wyższe. Każdy dodatkowy stopień zmniejsza wydajność o około 2–4%, ale pozwala jednej jednostce zastąpić to, co w innym przypadku wymagałoby wielu stopni przekładni lub kombinacji ślimaka/spirali. Na przykład turbiny wiatrowe wykorzystują dwustopniowe lub trzystopniowe przekładnie planetarne w celu zwiększenia prędkości wejściowej generatora z około 15–25 obr./min (prędkość wirnika) do 1200–1800 obr./min.
Zalety reduktorów planetarnych
Reduktory planetarne oferują kombinację właściwości użytkowych, których nie jest w stanie w pełni odtworzyć żadna konkurencyjna technologia:
- Wysoka gęstość momentu obrotowego: Ponieważ obciążenie jest rozkładane jednocześnie na 3–5 przekładni planetarnych, przekładnia planetarna może przenosić do 3–5 razy większy moment obrotowy na jednostkę objętości w porównaniu z reduktorem przekładni czołowej o tej samej średnicy. Zespół z kołnierzem o średnicy 90 mm może w niektórych konstrukcjach osiągnąć znamionowy wyjściowy moment obrotowy przekraczający 400 Nm.
- Wysoka wydajność: Przy jednostopniowej sprawności wynoszącej 96–99%, przekładnie planetarne tracą minimalną moc na ciepło, zmniejszając koszty zarządzania ciepłem w zastosowaniach o pracy ciągłej. Natomiast reduktory ślimakowe przy wysokich przełożeniach mogą spaść do 50–60% sprawności, znacznie zwiększając zużycie energii.
- Wejście/wyjście koncentryczne: Wejście i wyjście na tej samej osi upraszcza konstrukcję maszyny i zmniejsza potrzebę stosowania sprzęgieł, elementów wyrównujących i rozbudowanych konstrukcji obudów.
- Niski luz: Precyzyjne reduktory planetarne osiągają wartości luzu poniżej 3 min kąta, a warianty o wysokiej precyzji poniżej 1 min łuku – krytyczne dla serwonapędów sterowanych pozycją w robotyce i CNC.
- Wysoka sztywność: Rozłożona ścieżka obciążenia zapewnia wysoką sztywność skrętną, umożliwiając lepszą reakcję dynamiczną w zastosowaniach serwo. Wartości sztywności skrętnej wynoszące 10–30 Nm/arcmin są powszechne w przypadku kołnierzy o rozmiarach 60–90 mm.
- Długa żywotność: Prawidłowo nasmarowane reduktory planetarne wytrzymują 20 000 godzin pracy pod obciążeniem znamionowym, co jest porównywalne z żywotnością silników, z którymi są współpracujące.
Ograniczenia i wady
Pomimo swoich mocnych stron, przekładnia planetarna ma specyficzne ograniczenia, które inżynierowie muszą uwzględnić podczas projektowania systemu:
- Złożoność produkcji: Osiągnięcie precyzyjnej geometrii i koncentryczności zębów w przekładniach słonecznych, planetarnych i koronowych wymaga wąskich tolerancji, co przyczynia się do wyższych kosztów produkcji w porównaniu z prostymi przekładniami zębatymi czołowymi lub śrubowymi.
- Ograniczony współczynnik na etap: Pojedynczy stopień planetarny zapewnia zazwyczaj współczynniki od 3:1 do 10:1. Wyższe współczynniki wymagają wielu etapów, z których każdy zwiększa koszty, złożoność i niewielki spadek wydajności.
- Wymagania dotyczące smarowania: Reduktory planetarne wymagają czystego smaru o odpowiedniej lepkości. Zanieczyszczony lub zdegradowany olej znacznie przyspiesza zużycie łożysk nośnych i boków zębów przekładni. Częstotliwość ponownego smarowania wynosi zazwyczaj 5 000–10 000 godzin, w zależności od cyklu pracy i obciążenia.
- Hałas i wibracje: Przy dużych prędkościach wejściowych (powyżej 3000 obr./min) częstotliwość zazębienia przekładni planetarnej może generować słyszalny hałas i wibracje. Przekładnie planetarne z zębami śrubowymi zmniejszają to, ale przy zwiększonym obciążeniu osiowym łożysk.
Kluczowe zastosowania przekładni planetarnych
Reduktory planetarne można znaleźć wszędzie tam, gdzie jednocześnie wymagany jest wysoki moment obrotowy, precyzja i kompaktowa konstrukcja. Poniżej przedstawiono główne zastosowania przemysłowe:
Robotyka i roboty współpracujące (Coboty)
Każde złącze 6-osiowego robota przemysłowego zazwyczaj zawiera planetarną lub cykloidalną przekładnię redukcyjną, która przekształca moc wyjściową serwosilnika o dużej prędkości w obroty o wysokim momencie obrotowym i niskiej prędkości potrzebne do ruchu ramienia. Luz jest tutaj parametrem krytycznym — luz większy niż 5 min łuku może przełożyć się na błędy położenia efektora końcowego rzędu 0,1–0,3 mm, co jest niedopuszczalne w przypadku zadań spawalniczych lub montażowych. Globalny rynek robotów współpracujących wyceniono na około 1,5 miliarda dolarów w 2023 r. (źródło: MarketsandMarkets Research), a reduktory przekładni planetarnych są integralną częścią praktycznie każdego projektu wspólnego uruchamiania.
Pojazdy elektryczne i napędy elektryczne
Jednobiegowe układy napędowe pojazdów elektrycznych często zawierają jedno- lub dwustopniową przekładnię planetarną umieszczoną pomiędzy silnikiem a osią napędową. Ponieważ silniki EV wytwarzają szczytowy moment obrotowy 200–400 Nm przy bardzo niskich obrotach, podstawowa funkcja reduktora przesuwa się z mnożenia momentu obrotowego na adaptację prędkości. Typowe przełożenie od 9:1 do 12:1 umożliwia pracę silnika w optymalnym zakresie jego wydajności (4 000–10 000 obr./min), co zwiększa zasięg akumulatora. W konstrukcjach silników montowanych w kołach zastosowano reduktory epicykliczne zintegrowane bezpośrednio z piastą koła.
Turbiny Wiatrowe
Duże wielomegawatowe turbiny wiatrowe wykorzystują złożone przekładnie planetarne, aby osiągnąć całkowite przełożenia od 100:1 do 130:1. Turbina o mocy 3 MW pracująca przy prędkości obrotowej wirnika 13–14 obr./min wymaga, aby jej przekładnia wysyłała do generatora około 1500 obr./min. Przekładnie te wytrzymują chwilowe momenty obrotowe przekraczające 3 miliony Nm w warunkach porywistego wiatru, co sprawia, że integralność konstrukcji i trwałość zmęczeniowa są dominującymi czynnikami wpływającymi na konstrukcję.
Obrabiarki CNC
Stoły obrotowe, zmieniacze narzędzi i osie posuwu w centrach obróbczych CNC opierają się na przekładniach planetarnych, zapewniających wysoką sztywność skrętną i powtarzalne pozycjonowanie. Typowe zastosowanie stołu obrotowego wymaga reduktora o sztywności skrętnej powyżej 20 Nm/min łuku i żywotności przekraczającej 30 000 godzin przy obciążeniach cyklicznych – wymagania, które faworyzują precyzyjne konstrukcje planetarne z nawęglanymi i szlifowanymi przekładniami.
Maszyny drukarskie i pakujące
Szybkie prasy drukarskie i maszyny pakujące typu „formuj-wypełniaj-zgrzewaj” wymagają reduktorów, które utrzymują synchronizację na wielu osiach przy szybkości cykli powyżej 200 uderzeń na minutę. Reduktory planetarne z przekładniami śrubowymi i zoptymalizowaną geometrią wspornika planetarnego zapewniają wymagany niski poziom hałasu (poniżej 65 dB w odległości 1 m) i długie okresy międzyobsługowe w środowiskach ciągłej produkcji.
Jak wybrać odpowiedni reduktor przekładni planetarnej
Właściwy wybór ma kluczowe znaczenie dla osiągnięcia docelowej wydajności i żywotności. Inżynierowie powinni postępować zgodnie z tym ustrukturyzowanym procesem:
| Krok wyboru | Kluczowy parametr | Typowa kontrola |
|---|---|---|
| 1. Zdefiniuj przełożenie skrzyni biegów | Wymagana prędkość wyjściowa w funkcji prędkości silnika | i = n_silnik / n_wyjście |
| 2. Oblicz wyjściowy moment obrotowy | Moment obciążenia × współczynnik serwisowy | T_rated > T_load × SF (SF = 1,2–2,0) |
| 3. Sprawdź luz | Dokładność pozycjonowania aplikacji | Standard: <5 arcmin / Precyzja: <1 arcmin |
| 4. Sprawdź sztywność skrętną | Odpowiedź dynamiczna/czas ustalania | Wysokaer Nm/arcmin = faster settling |
| 5. Potwierdź interfejs wejściowy | Wymiary kołnierza silnika i wału | Adapter IEC, NEMA lub niestandardowy |
| 6. Oceń środowisko | Stopień ochrony IP, temperatura, zmywanie | Dopuszczony do kontaktu z żywnością: IP67, smar NSF-H1 |
Tabela 3: Sześcioetapowa lista kontrolna wyboru reduktorów planetarnych. Współczynniki serwisowe (SF) są zdefiniowane w normach AGMA 9005-F16 i ISO 6336.
Częstym błędem przy doborze jest wybór reduktora wyłącznie na podstawie znamionowego wyjściowego momentu obrotowego, ignorując jednocześnie moment zatrzymania awaryjnego . W warunkach zatrzymania awaryjnego szczytowe momenty hamujące mogą osiągnąć 3–5-krotność nominalnego momentu obrotowego. Maksymalny dopuszczalny moment obrotowy reduktora (T_max) — zwykle 2–3 razy większy moment znamionowy w przypadku jednostek standardowych — musi przekraczać tę wartość szczytową, aby zapobiec pęknięciu zęba lub uszkodzeniu łożyska nośnego.
Konserwacja i żywotność przekładni planetarnych
Reduktory planetarne są z natury łatwe w utrzymaniu, jeśli działają w zakresie parametrów znamionowych, ale przestrzeganie kilku kluczowych praktyk radykalnie wydłuża żywotność.
- Smarowanie: Fabrycznie uszczelnione zespoły smarowane smarem stałym (większość kołnierzy o średnicach poniżej 120 mm) nie wymagają ponownego smarowania do czasu remontu. Jednostki przemysłowe smarowane olejem powinny poddawać się analizie oleju co 2 000–3 000 godzin; zaleca się pełną wymianę oleju co 8 000–10 000 godzin lub co rok, w zależności od tego, co nastąpi wcześniej. Stosowanie syntetycznego oleju przekładniowego na bazie PAO (ISO VG 150 lub 220) zamiast oleju mineralnego wydłuża okresy między kolejnymi smarowaniami o 40–60%, zgodnie z danymi terenowymi pochodzącymi od głównych producentów skrzyń biegów.
- Kontrola zanieczyszczeń: Wnikanie wilgoci lub cząstek metalicznych z napędzanego obciążenia przyspiesza zużycie ścierne. Zdecydowanie zaleca się określenie IP54 jako minimalnego stopnia ochrony dla wewnętrznych środowisk przemysłowych lub IP65–IP67 w przypadku zmywania lub pracy na zewnątrz.
- Wyrównanie: Nadmierne obciążenia promieniowe lub osiowe spowodowane niewspółosiowością sprzęgieł skracają żywotność łożysk nośnych. Przestrzegaj ograniczeń producenta dotyczących dopuszczalnych sił promieniowych (F_r) i osiowych (F_a) na wale wyjściowym. Typowe wartości graniczne dla zespołu kołnierzowego 90 mm wynoszą F_r = 2500–5000 N i F_a = 1500–3000 N, w zależności od pozycji montażowej.
- Temperatura pracy: Standardowe reduktory planetarne są przystosowane do pracy w temperaturach otoczenia od -10°C do 40°C. Dla środowisk arktycznych lub o wysokiej temperaturze należy określić odpowiednie smary o niskiej temperaturze krzepnięcia lub o wysokiej lepkości.
Często zadawane pytania (FAQ)
P1: Jaka jest różnica między reduktorem planetarnym a przekładnią planetarną?
Terminy są funkcjonalnie wymienne w większości zastosowań branżowych. „Reduktor planetarny” podkreśla funkcję redukcji prędkości; „przekładnia planetarna” odnosi się do kompletnego zespołu obudowy i przekładni. Niektórzy inżynierowie używają „przekładni epicyklicznej” jako technicznie precyzyjnego terminu obejmującego zarówno konfiguracje redukcji prędkości, jak i nadbiegu.
P2: Jakie przełożenia można osiągnąć za pomocą jednostopniowego reduktora planetarnego?
Jednostopniowy reduktor planetarny zazwyczaj zapewnia przełożenia od 3:1 do 10:1. Praktyczną dolną granicę wyznacza minimalna liczba zębów koła słonecznego (aby uniknąć podcięcia), a górną granicę określa maksymalny stosunek liczby zębów pierścienia do koła słonecznego, zanim koła planetarne staną się zbyt małe, aby udźwignąć obciążenie. W przypadku stosunków powyżej 10:1 stosuje się dwa lub więcej etapów.
P3: Jak luz wpływa na wydajność i czy można go zmniejszyć do zera?
Luz powoduje pozycyjną strefę nieczułości — strefę ruchu wejściowego, która nie powoduje ruchu wyjściowego — co bezpośrednio ogranicza dokładność pozycjonowania osi i wprowadza opóźnienie fazowe w sterowaniu serwomechanizmem w zamkniętej pętli. Prawdziwy zerowy luz osiąga się poprzez wstępne napięcie sprężyny lub konstrukcje z dzieloną przekładnią, ale kosztem zwiększonego zużycia zębów, wyższego momentu oporu i zmniejszonej wydajności. W większości zastosowań precyzyjnych celem jest 1–3 min łuku jako optymalna równowaga między dokładnością i trwałością.
P4: Czy reduktor planetarny może mieć napęd wsteczny?
Tak. W przeciwieństwie do reduktorów ślimakowych (które samoblokują się przy przełożeniach powyżej około 20:1 ze względu na duże kąty tarcia), reduktory planetarne są bardzo wydajne w obu kierunkach i mogą być napędzane wstecznie przez obciążenie przyłożone do wału wyjściowego. Jest to ważna cecha, którą należy uwzględnić w zastosowaniach z osią pionową, gdzie może być potrzebny hamulec lub przeciwwaga, aby utrzymać pozycję pod wpływem grawitacji, gdy silnik jest odłączony od zasilania.
P5: Jak obliczana jest wydajność reduktora planetarnego?
Ogólną sprawność oblicza się jako: Sprawność (%) = (P_wyjście / P_wejście) × 100. W praktyce straty wynikają z tarcia ślizgowego zazębienia przekładni, oporu łożyska i oporu uszczelnienia. W przypadku jednostopniowego zespołu z trzema planetami i zębami czołowymi oraz łożyskami precyzyjnymi typowa wydajność siatki na stopień wynosi 98–99%. Dodając straty w łożyskach tocznych i tarcie uszczelnień, całkowita wydajność jednostopniowa wynosi 96–99%.
P6: Jaka jest typowa żywotność reduktora planetarnego?
Przemysłowe reduktory planetarne są zaprojektowane na trwałość łożysk L10 (czas, w którym ulegnie awarii 10% populacji łożysk) wynoszącą 20 000–30 000 godzin przy znamionowym obciążeniu i prędkości. Przy 50% obciążenia znamionowego żywotność zwiększa się 8-krotnie, zgodnie z obliczeniami trwałości łożysk zgodnymi z normą ISO 281, co oznacza, że jednostka obliczona na 20 000 godzin przy pełnym obciążeniu może wytrzymać 160 000 godzin przy połowie obciążenia – czyli faktycznie przez cały okres trwałości maszyny.
P7: Czy reduktory planetarne nadają się do zastosowań w żywności i napojach?
Tak, pod warunkiem, że zostanie wybrana właściwa specyfikacja. W reduktorach planetarnych dopuszczonych do kontaktu z żywnością muszą być stosowane smary z certyfikatem NSF H1, obudowy ze stali nierdzewnej lub niklowane oraz stopień ochrony IP65 lub wyższy, aby wytrzymać mycie pod wysokim ciśnieniem. Wielu producentów oferuje dedykowane warianty o higienicznej konstrukcji z gładkimi powierzchniami zewnętrznymi, aby zapobiec rozwojowi bakterii.
Wniosek
The reduktor planetarny to jeden z najbardziej wszechstronnych i wydajnych elementów przenoszenia mocy we współczesnej inżynierii mechanicznej. Połączenie dużej gęstości momentu obrotowego, kompaktowej konstrukcji współosiowej, niskiego luzu i doskonałej wydajności — zwykle 96–99% na stopień — sprawia, że jest to dominujący wybór w robotyce, elektrycznych układach napędowych pojazdów, energetyce wiatrowej, precyzyjnej obróbce CNC i automatyce przemysłowej. Zrozumienie zasad działania, typów wariantów, kryteriów wyboru i wymagań konserwacyjnych pozwala inżynierom z pewnością wybrać właściwą jednostkę, maksymalizując zarówno wydajność maszyny, jak i całkowity koszt posiadania przez cały okres użytkowania.
Ponieważ zapotrzebowanie przemysłu na precyzyjne i energooszczędne sterowanie ruchem stale rośnie – według prognoz Grand View Research, światowy rynek precyzyjnych skrzyń biegów przekroczy 4,2 miliarda dolarów do 2028 roku – przekładnie planetarne pozostaną podstawową technologią w sercu maszyn, które poruszają nowoczesny świat.