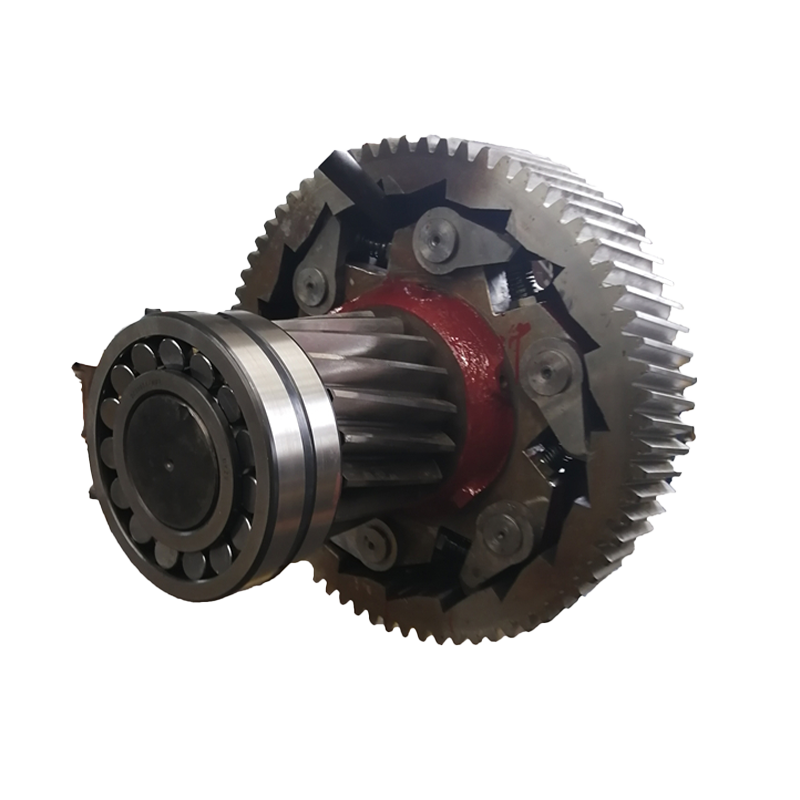
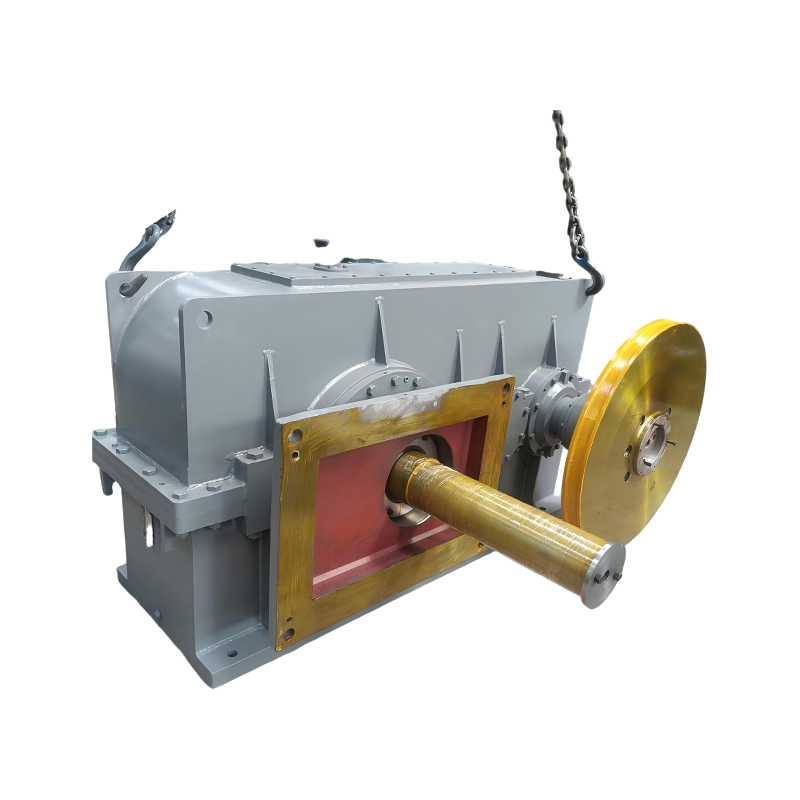
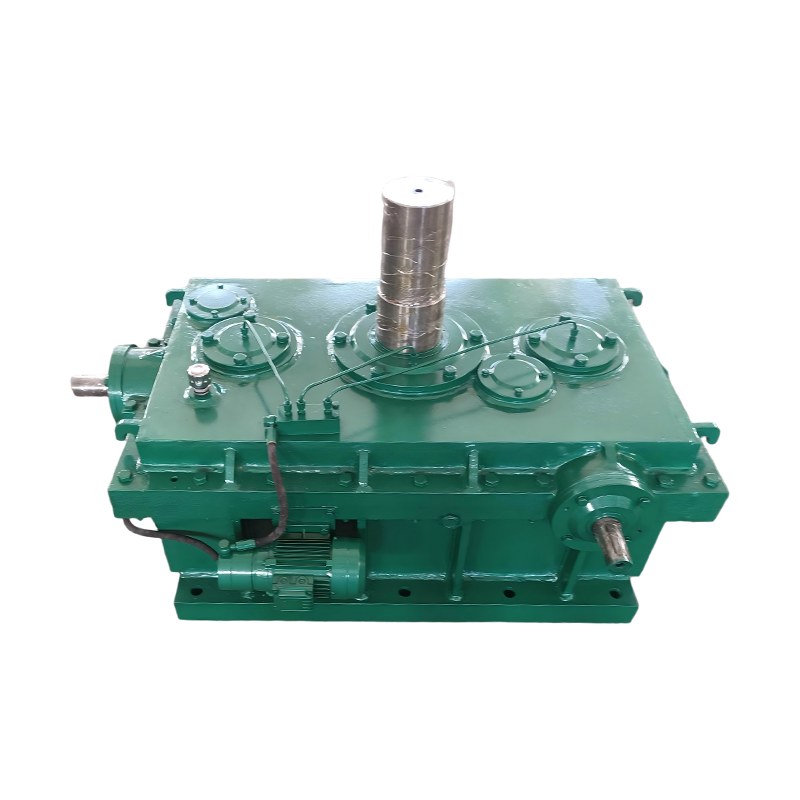
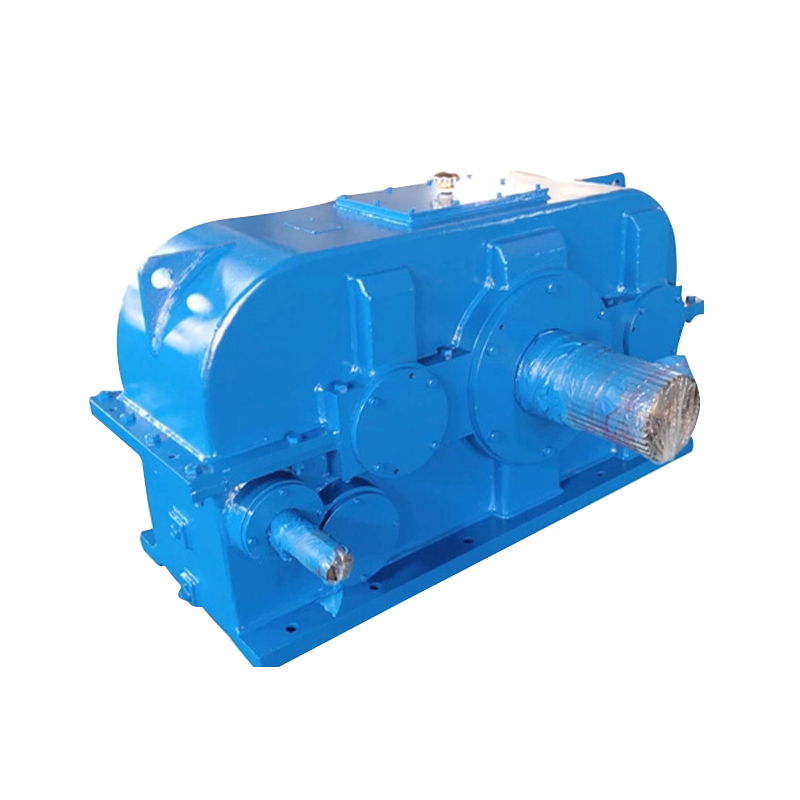
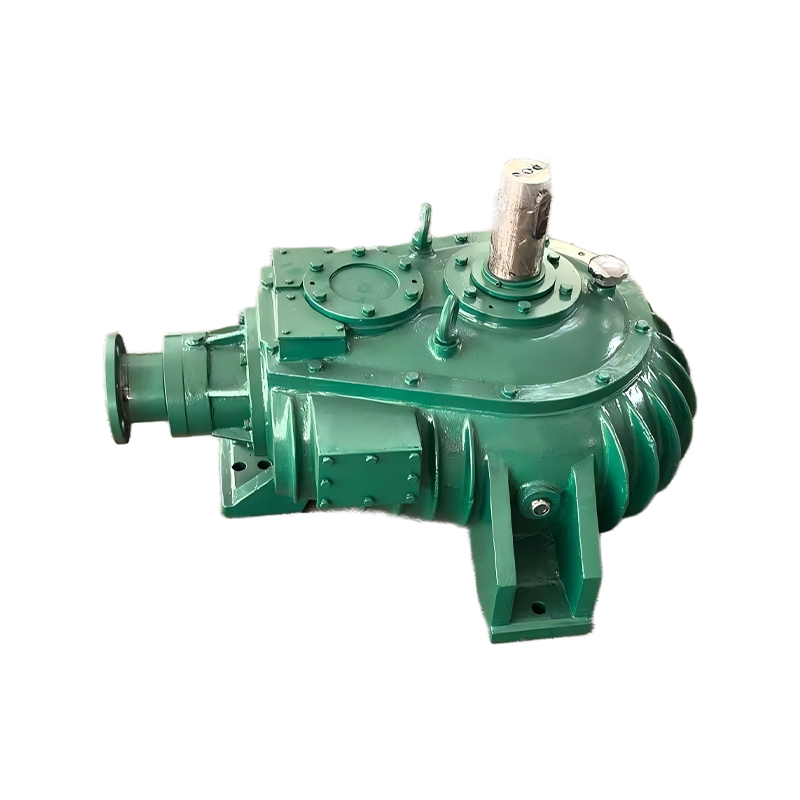
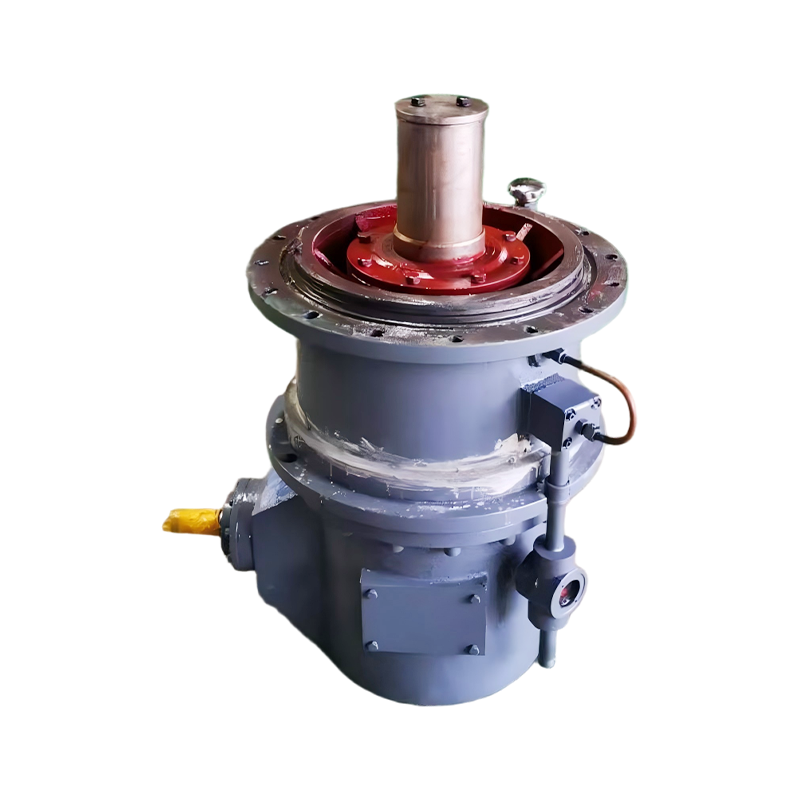
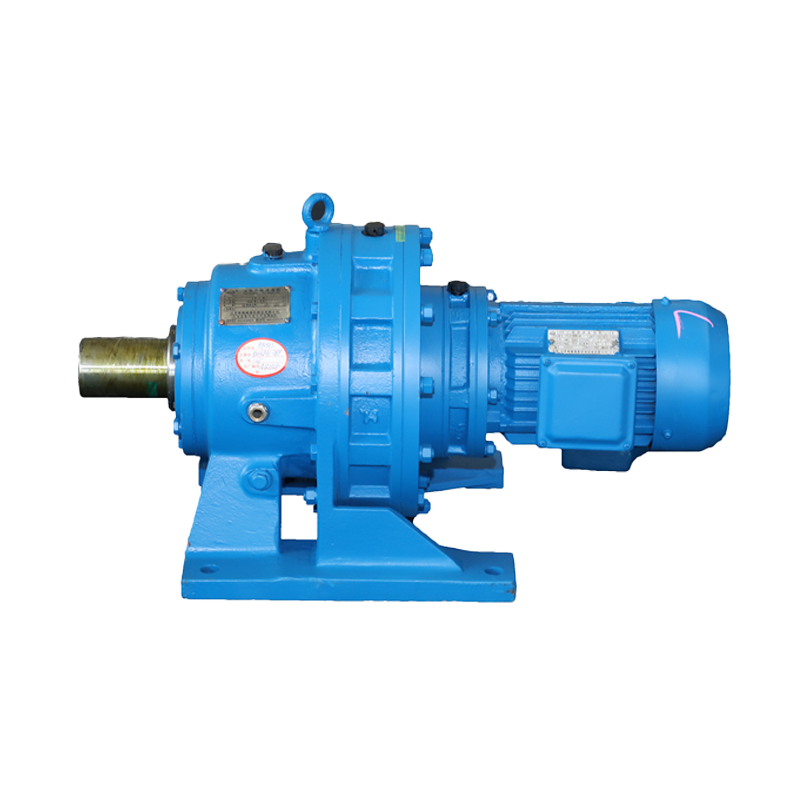
As a China Inne reduktory prędkości Manufacturer and Custom Inne reduktory prędkości Supplier, Taixing Reducer Co., Ltd. was founded in 1984 and is a specialized manufacturer dedicated to the research, development, and production of industrial gear reducers. The company covers an area of 300,000 m², with fixed assets of RMB 380 million and more than 2,000 employees, including 186 engineering and technical professionals. With decades of manufacturing experience, Taixing has developed strong capabilities in reducer design, production, and application integration, providing reliable transmission solutions for a wide range of industrial sectors.
Zaawansowana produkcja
Taixing stale inwestuje w zaawansowany sprzęt i technologie produkcyjne. Firma wprowadziła na rynek maszyny o wysokiej precyzji z Niemiec, Rosji i Stanów Zjednoczonych, w tym duże szlifierki do kół zębatych, frezarki do kół zębatych, tokarki pionowe i centra obróbcze CNC. Aby sprostać rosnącemu zapotrzebowaniu na reduktory wielkogabarytowe, firma zainstalowała również urządzenia takie jak szlifierki do kół zębatych 3-metrowe, frezarki do kół zębatych 3,2-metrowe oraz wielkogabarytowe centra wytaczarsko-frezarskie, zapewniające wysoką precyzję i stabilną pracę produktu.
Siła produktu
Jako wyspecjalizowany producent reduktorów, Taixing oferuje 16 głównych serii produktów i ponad 10 000 specyfikacji, przy rocznej zdolności produkcyjnej wynoszącej 200 000 sztuk. Firma koncentruje się na innowacyjności produktów i kontroli jakości, osiągając wskaźnik zadowolenia klientów na poziomie 99,8%. Jej produkty zostały zaprojektowane tak, aby spełniać wysokie standardy branżowe, zapewniając niski poziom hałasu, wysoką wydajność i niezawodność działania. Kilka niezależnie opracowanych reduktorów, w tym serie TXP, NBD, NCD i trzypierścieniowe, zyskało duże uznanie na rynku.
Jakość i zaangażowanie w markę
Firma ściśle kontroluje jakość produktów i procesy produkcyjne, aby mieć pewność, że każdy reduktor spełnia wysokie standardy niezawodności i trwałości. Reduktor marki Taixing zyskał szerokie uznanie w Chinach i znalazł zastosowanie w wielu kluczowych projektach krajowych oraz dużych przedsiębiorstwach przemysłowych.
Filozofia zorientowana na klienta
Dzięki ciągłym innowacjom i niezawodnej obsłudze Taixing angażuje się w dostarczanie wysokowydajnych rozwiązań redukcyjnych i budowanie długoterminowych partnerstw z klientami na całym świecie.
Inne reduktory prędkości Manufacturer
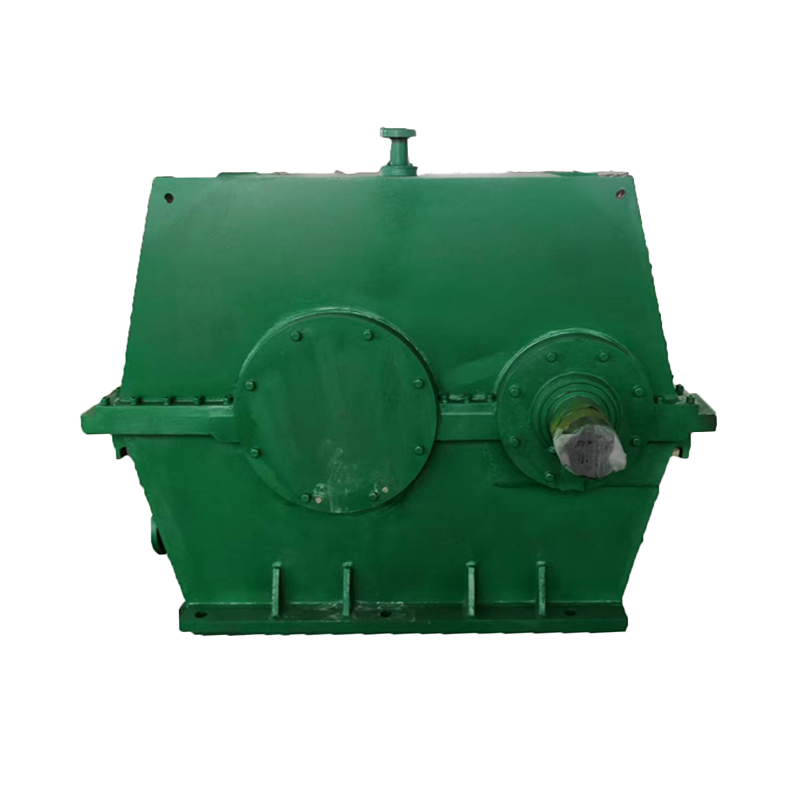
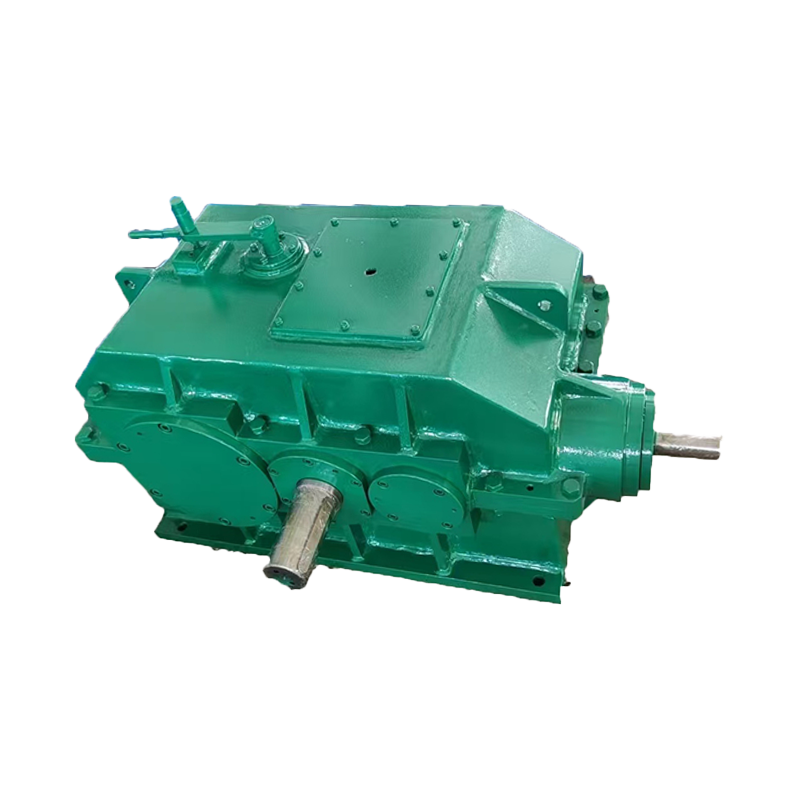
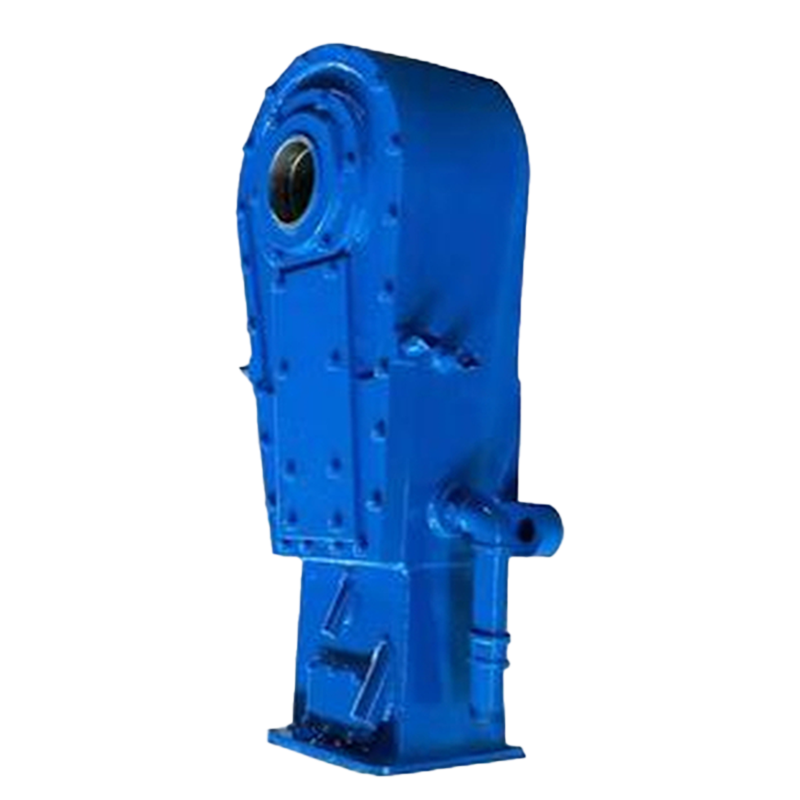
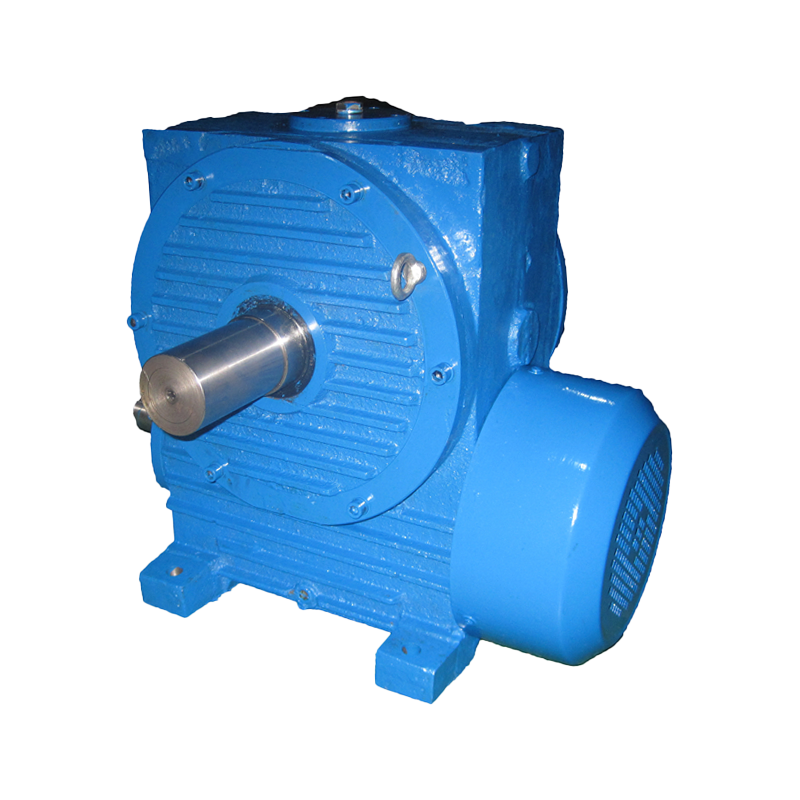
Inne reduktory prędkości odnoszą się do urządzeń redukcyjnych, które oprócz zwykłych przekładni planetarnych, cylindrycznych i przekładni ślimakowych wykorzystują specjalne zasady przekładni i konstrukcje konstrukcyjne w celu osiągnięcia określonych funkcji. Reduktory te zazwyczaj obejmują reduktory cykloidalne i harmoniczne, które przenoszą moc i osiągają redukcję prędkości poprzez unikalne mechanizmy konwersji ruchu (na przykład reduktory cykloidalne wykorzystują zazębienie i mimośrodowy ruch kołków cykloidalnych, podczas gdy reduktory harmoniczne opierają się na sprężystym odkształceniu elastycznych kół zębatych). W porównaniu z tradycyjnymi reduktorami ze sztywną przekładnią zębatą, tego typu reduktory często wykazują znaczne różnice w precyzyjnym pozycjonowaniu, gęstości momentu obrotowego i odporności na uderzenia. Na przykład reduktory cykloidalne mogą zapewniać prawdziwy zerowy luz lub wyjątkowo niski luz, a ze względu na zasadę styku tocznego charakteryzują się wysoką sztywnością i odpornością na uderzenia, dzięki czemu nadają się do zastosowań wymagających precyzyjnej kontroli ruchu i zdolności do wytrzymywania dużych obciążeń. Reduktory harmoniczne są znane ze swoich kompaktowych rozmiarów i wysokich jednostopniowych współczynników redukcji, chociaż konstrukcja ich elastycznych elementów może być bardziej wrażliwa na trwałość zmęczeniową materiału i skutki przeciążenia.
O nas
TAIXING REDUCER CO., LTD.
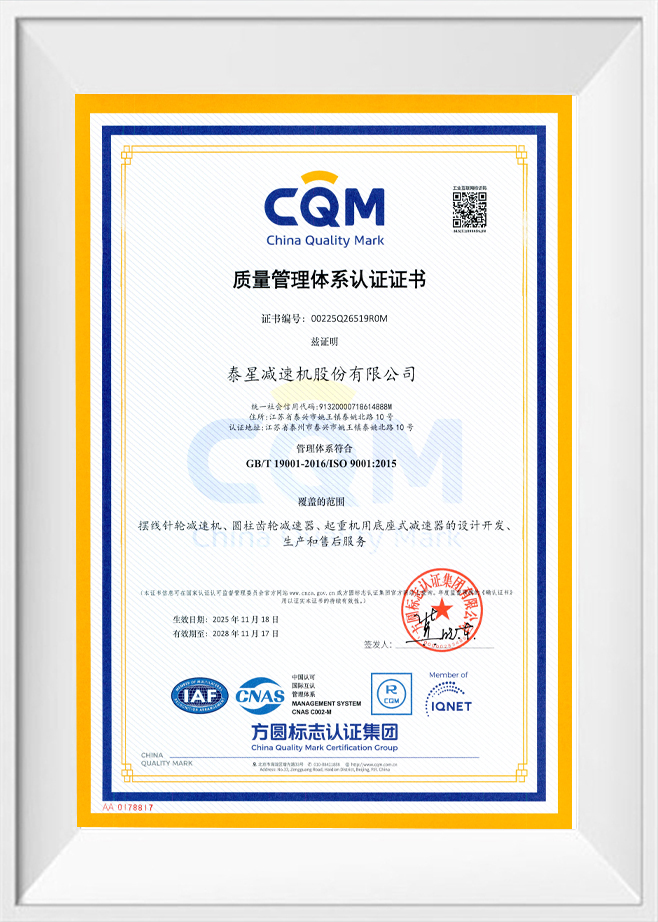
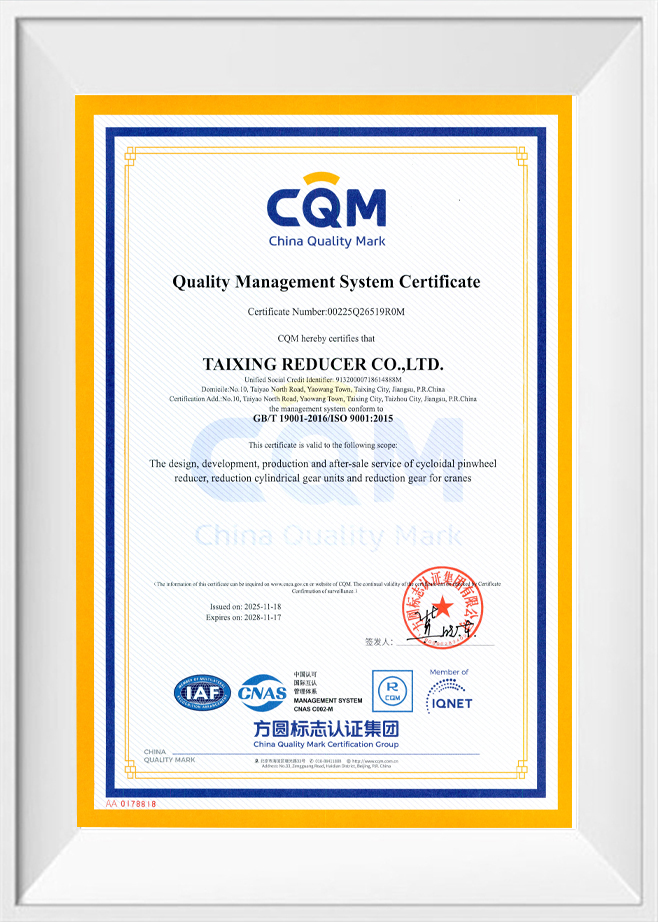
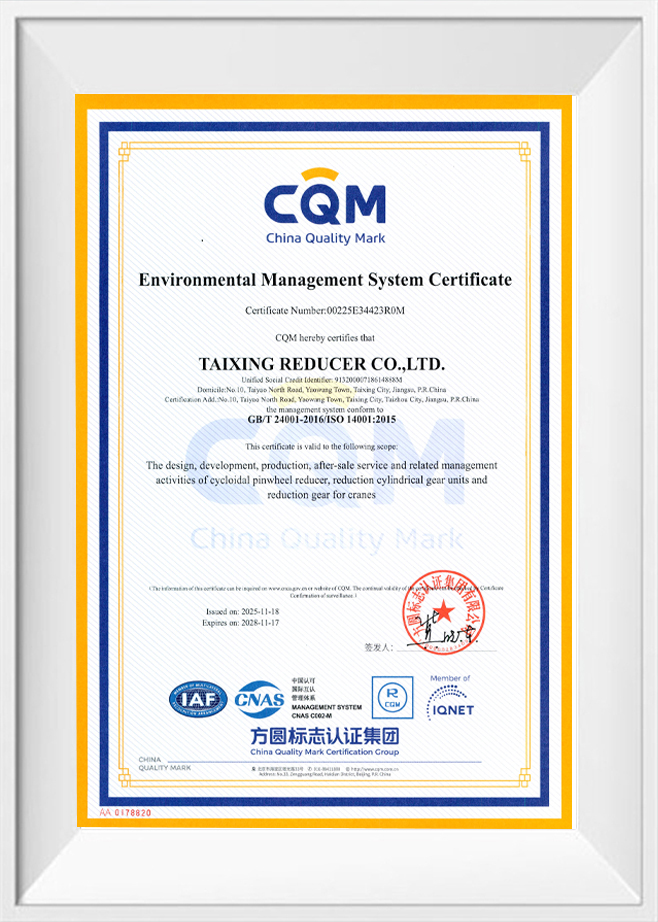
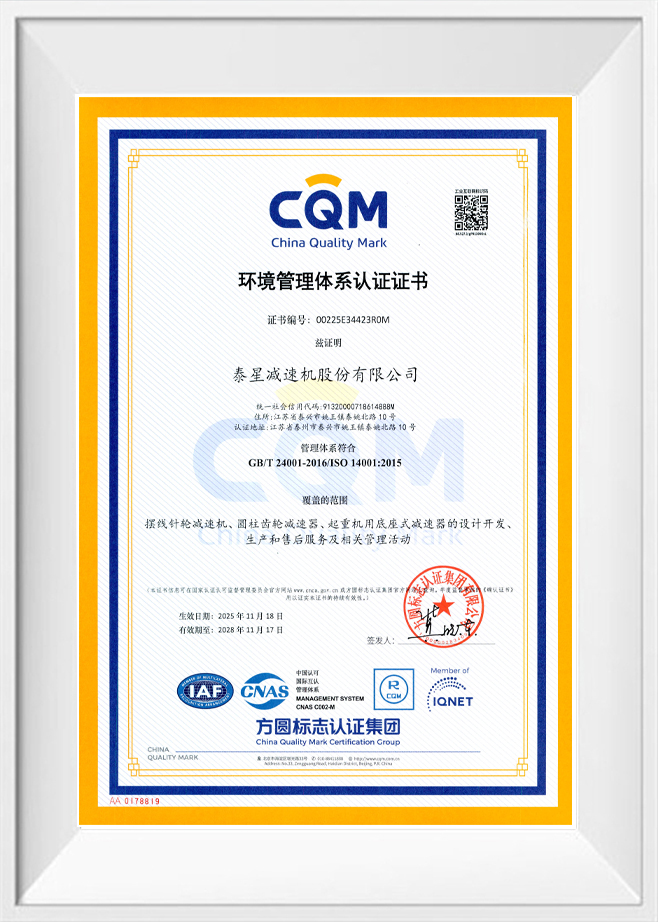
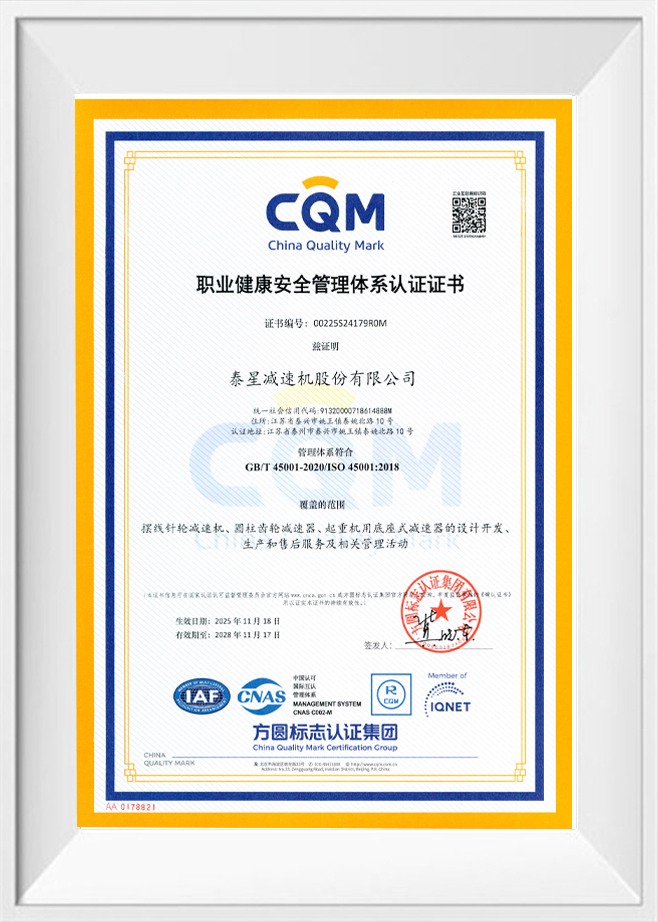
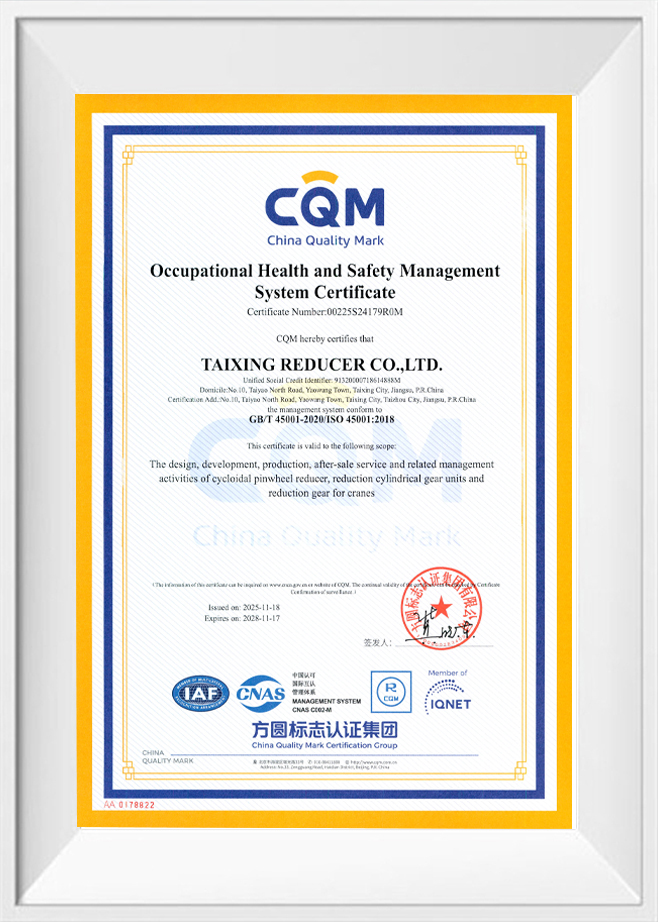
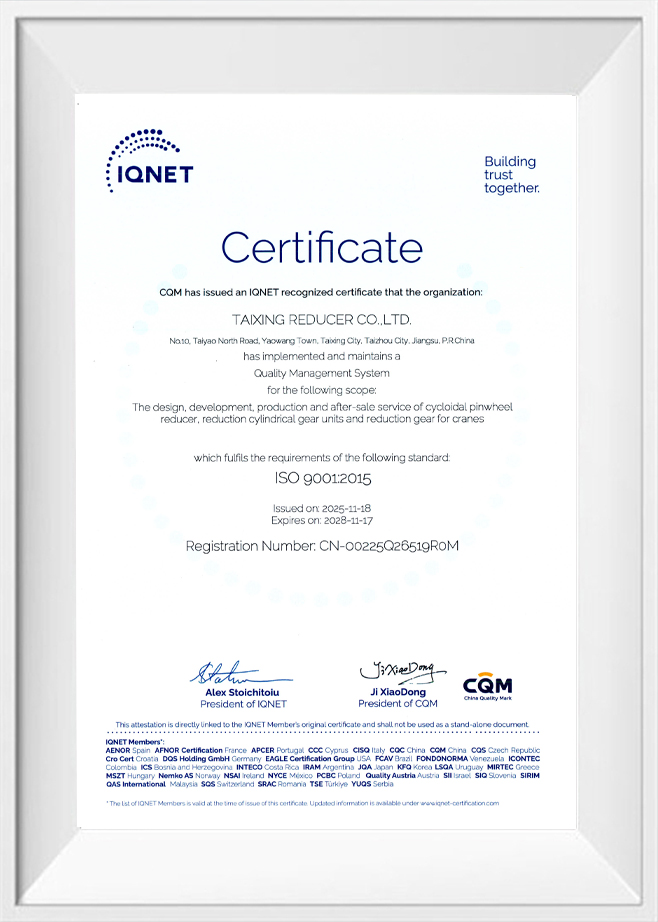
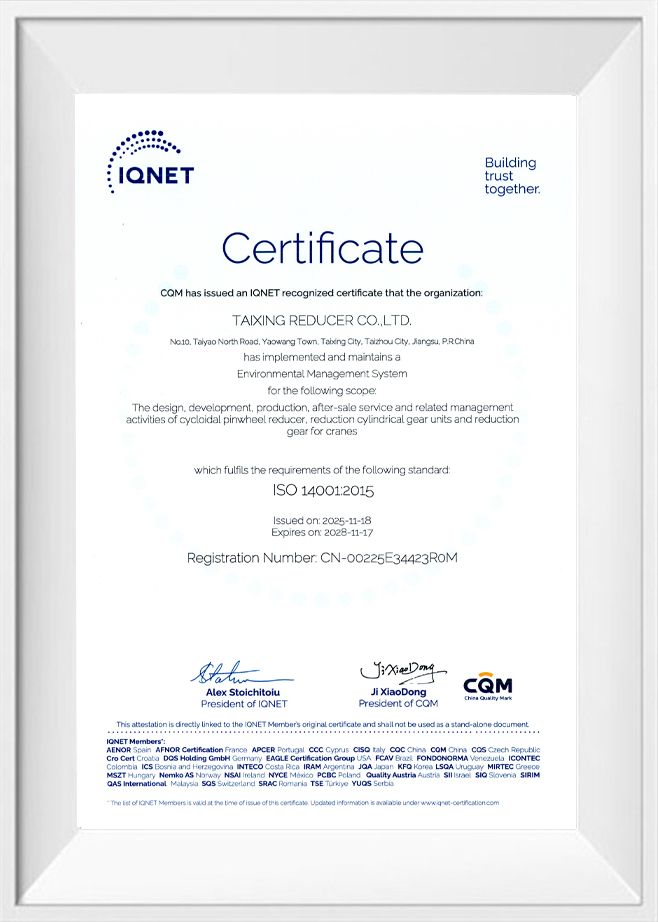
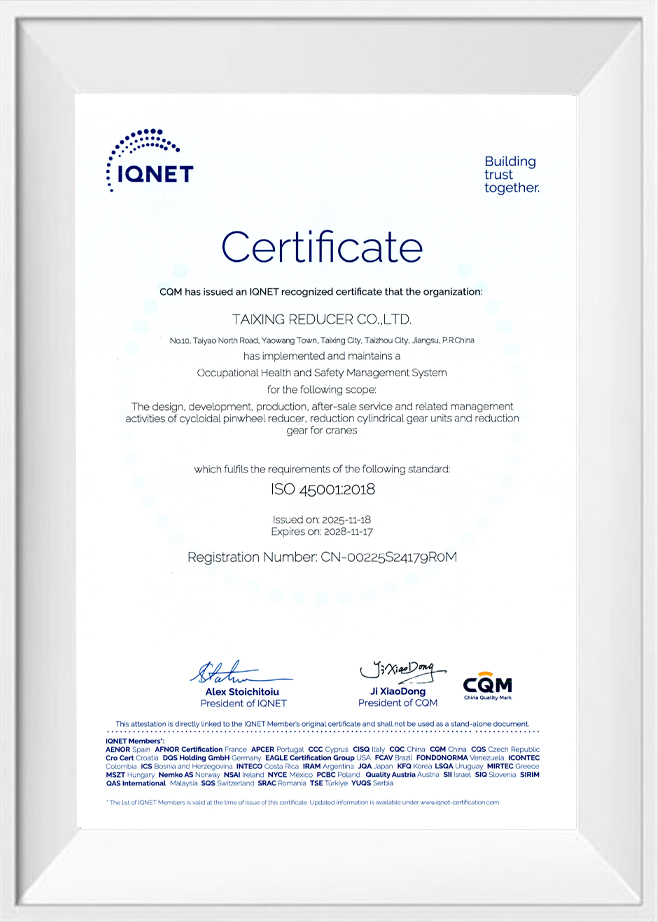
Świadectwo honorowe
Wiadomości
-
Reduktor z wałem równoległym to skrzynia biegów, która przenosi moc pomiędzy dwoma wałami leżącymi na równoległych...
READ MORE -
Wał wejściowy reduktora to element obrotowy, który przejmuje moc silnika przy dużej prędkości i przekazuje ją ...
READ MORE -
Reduktory są zwykle klasyfikowane do pozycji HS 8483.40, międzynarodowego kodu dotyczącego skrzyń biegów i inn...
READ MORE -
Reduktor przekładni śrubowej stożkowej to przekładnia kątowa, która łączy zestaw przekładni stożkowej z przekł...
READ MORE -
Silnik z reduktorem biegów to silnik połączony ze skrzynią biegów, dzięki czemu pakiet zapewnia niską prędkość...
READ MORE -
Reduktor mieszadła to przekładnia redukująca prędkość pomiędzy silnikiem napędowym a wałem mieszadła. Przekszt...
READ MORE -
Młyn kulowy obracający setki ton rudy, wieża kadziowa obracająca stopioną stal, przenośnik pracujący w kopalni...
READ MORE -
Co to jest reduktor biegów 90 stopni? Reduktor 90 stopni to przekładnia redukująca prędkość, która zm...
READ MORE
Wiadomość zwrotna
Inne reduktory prędkości Industry knowledge
Co to jest reduktlub prędkości
A reduktor prędkości to urządzenie mechaniczne, które zmniejsza prędkość obrotową przenoszoną ze źródła zasilania, zwykle silnika elektrycznego, na napędzany element wyposażenia, jednocześnie zwiększając wyjściowy moment obrotowy. Termin ten jest powszechnie używany zamiennie z reduktor biegów or skrzynia biegów w kontekście przemysłowym odnosi się raczej do funkcji konwersji prędkości i momentu obrotowego niż do konkretnego układu przełożeń.
Taixing Reduktor Co., Ltd., założona w 1984 roku, od kilkudziesięciu lat koncentruje się na badaniach, rozwoju i produkcji reduktorów prędkości, wykorzystując swoje doświadczenie produkcyjne w różnych typach reduktorów i sektorach przemysłowych.
Dlaczego wymagane jest zmniejszenie prędkości
Standardowe silniki elektryczne zazwyczaj działają najskuteczniej przy stosunkowo wysokich prędkościach obrotowych, często w zakresie od 1000 do 3000 obrotów na minutę. Większość urządzeń napędzanych przemysłowo, takich jak przenośniki, mieszalniki i piece obrotowe, wymaga znacznie niższych prędkości roboczych i wyższego momentu obrotowego. Reduktor prędkości wypełnia tę lukę, umożliwiając standardowemu silnikowi napędzanie sprzętu z prędkością i momentem obrotowym wymaganym w danym zastosowaniu, bez konieczności projektowania niestandardowego silnika o niskiej prędkości dla każdego zastosowania.
Związek między prędkością, momentem obrotowym i mocą
W reduktorze prędkości współczynnik redukcji opisuje zależność między prędkością wejściową a prędkością wyjściową. W granicach sprawności mechanicznej zmniejszenie prędkości odpowiada proporcjonalnemu wzrostowi momentu obrotowego, podczas gdy całkowita przenoszona moc nieznacznie maleje z powodu tarcia i innych strat w zestawie przekładni. Zależność ta ma fundamentalne znaczenie przy wyborze reduktora o odpowiednim rozmiarze do danego zastosowania.
| Parametr | Związek |
| Prędkość wyjściowa | Prędkość wejściowa podzielona przez współczynnik redukcji |
| Moment wyjściowy | Moment wejściowy pomnożony przez stopień redukcji i sprawność mechaniczną |
| Przekazana moc | Moc wejściowa zmniejszona o wewnętrzne straty mechaniczne |
Typowe metody zmniejszania prędkości
Redukcję prędkości można osiągnąć poprzez różne układy przekładni, z których każdy ma inną charakterystykę konstrukcyjną i wydajnościową.
| Metoda | Układ wału | Typowa charakterystyka |
| Przekładnia cylindryczna | Wały równoległe | Wysoka wydajność, odpowiednia dla szerokiego zakresu momentu obrotowego |
| Przekładnia stożkowa | Przecinające się wały | Umożliwia przenoszenie mocy pod kątem lub pod kątem prostym |
| Przekładnia ślimakowa | Wały prostopadłe, nieprzecinające się | Wysoki współczynnik w jednym stopniu, kompaktowa konstrukcja |
| Przekładnia planetarna | Wejście i wyjście koncentryczne | Wysoka gęstość momentu obrotowego w kompaktowej obudowie |
Reduktor prędkości a napęd o zmiennej częstotliwości
Regulacja prędkości może być również realizowana elektronicznie poprzez: napęd o zmiennej częstotliwości (VFD) , który zmienia prędkość silnika poprzez zmianę częstotliwości zasilania elektrycznego. Poniższa tabela przedstawia ogólne różnice między tymi dwoma podejściami.
| Aspekt | Mechaniczny reduktor prędkości | Napęd o zmiennej częstotliwości |
| Moment obrotowy przy niskiej prędkości | Zwiększane proporcjonalnie poprzez przełożenie skrzyni biegów | Może wymagać obniżenia parametrów znamionowych silnika przy bardzo niskich prędkościach |
| Regulacja prędkości | Ustalane na podstawie przełożenia skrzyni biegów, generalnie nie można ich regulować po instalacji | Płynna regulacja w zakresie parametrów znamionowych silnika i napędu |
| Powszechne zastosowanie | Konwersja momentu obrotowego o stałym przełożeniu dla obciążeń mechanicznych | Sterowanie prędkością procesu, gdzie preferowana jest regulacja elektroniczna |
W wielu systemach przemysłowych stosuje się łącznie mechaniczny reduktor prędkości i przemiennik częstotliwości, przy czym reduktor zapewnia pierwotną konwersję momentu obrotowego, a napęd zapewnia precyzyjną regulację prędkości w określonym zakresie.
Typowe sektory zastosowań
- Metalurgia i Górnictwo: Stosowany w przenośnikach, kruszarkach i młynach wymagających stabilnej konwersji prędkości i momentu obrotowego.
- Cement i materiały budowlane: Stosowany w piecach obrotowych i urządzeniach do mielenia.
- Wytwarzanie energii: Stosowany w układach pomocniczych, takich jak wieże chłodnicze i urządzenia do przeładunku popiołu.
- Porty i obsługa materiałów: Stosowany w dźwigach, wciągnikach i systemach transportu materiałów sypkich.
- Przetwarzanie chemiczne: Stosowany w mieszadłach, mieszadłach i pompach procesowych wymagających kontrolowanej prędkości i momentu obrotowego.
Kluczowe parametry techniczne do wyboru
| Parametr | Opis |
| Prędkość wejściowa | Prędkość obrotowa dostarczana przez podłączony silnik |
| Wymagana prędkość wyjściowa | Prędkość robocza wymagana przez napędzany sprzęt |
| Wymagany wyjściowy moment obrotowy | Moment obrotowy potrzebny do napędzania obciążenia w normalnych warunkach pracy |
| Współczynnik usługi | Margines bezpieczeństwa uwzględniający zmiany obciążenia i cykl pracy |
| Konfiguracja montażu | Montaż na łapach, kołnierzu lub na wale |
Względy produkcyjne
Niezależnie od układu przekładni, dokładność wykonania przełożenia reduktora prędkości zależy od precyzyjnej obróbki zębów przekładni. Tolerancje produkcyjne wpływają nie tylko na faktycznie osiągane przełożenie, ale także na hałas, wibracje i długoterminową trwałość pod obciążeniem.
Taixing Reduktor zainwestował w precyzyjne maszyny pochodzące z Niemiec, Rosji i Stanów Zjednoczonych, w tym duże szlifierki do kół zębatych, frezarki do kół zębatych, tokarki pionowe i centra obróbcze CNC. W przypadku reduktorów prędkości na dużą skalę firma zainstalowała również sprzęt, taki jak 3-metrowe szlifierki do kół zębatych, 3,2-metrowe frezarki do kół zębatych oraz wielkogabarytowe centra wytaczarsko-frezarskie, zapewniające stałą precyzję w całym zakresie rozmiarów reduktorów.
Często zadawane pytania
Czy można zmienić przełożenie zainstalowanego reduktora prędkości?
W większości reduktorów przekładniowych przełożenie jest ustalane przez przekładnię umieszczoną wewnątrz urządzenia i nie można go regulować po wyprodukowaniu. Zmiana przełożenia zazwyczaj wymaga wymiany jednostki lub określonych elementów przekładni wewnętrznej na inną konfigurację przełożenia.
Czy wyższy współczynnik redukcji zawsze oznacza niższą wydajność?
Niekoniecznie, choć zależy to od typu przekładni. W wielostopniowych reduktorach cylindrycznych lub planetarnych redukcja wydajności przy wyższych przełożeniach jest na ogół umiarkowana, ponieważ każdy stopień utrzymuje stosunkowo wysoką wydajność. Jednakże w reduktorach ślimakowych wyższe przełożenia często wiążą się z bardziej zauważalnym zmniejszeniem ogólnej wydajności ze względu na charakterystykę styku ślizgowego ślimaka i koła.
W jaki sposób dobiera się właściwy typ reduktora prędkości do danego zastosowania?
Wybór zależy zasadniczo od wymaganej prędkości wyjściowej i momentu obrotowego, dostępnej przestrzeni montażowej, wymagań dotyczących orientacji wału i roboczego cyklu pracy. W przypadku zastosowań wymagających pracy ciągłej o wysokiej wydajności często wybiera się układy z wałami równoległymi, natomiast w przypadku, gdy wymagana jest zmiana kierunku wału, wybierane są typy prostokątne, takie jak reduktory ślimakowe lub reduktory stożkowo-śrubowe.
Skontaktuj się z nami
-
Adres fabryczny
Nr 10, Taiyao North Road, miasto Yaowang, miasto Taixing, prowincja Jiangsu, Chiny
-
Telefon
86-139 5115 9007
Prawa autorskie © TAIXING REDUCER CO., LTD. Rights Reserved.
China Inne reduktory prędkości Manufacturer Custom Inne reduktory prędkości Supplier